
 da
Nyheder
Hjem / Nyheder / Industri nyheder / Sådan bygger du logiske kontrolkredsløb med relæer: Fra signalskift til motordrev


Relæer , som klassiske elektrisk styrede koblingskomponenter, er kraftfulde, fordi de kan bruge små strømsignaler til at styre koblingen og skiftningen af store strømbelastninger og implementere grundlæggende logiske funktioner. Denne kontrolmetode, der er baseret på fysiske kontakter, har fordele med hensyn til støjimmunitet, elektrisk isolation og strømhåndteringskapacitet, som er vanskelige for halvlederenheder at erstatte.
Spole:
Relæets "input". Når den aktiveres, genererer den et magnetfelt, der driver den mekaniske mekanisme.
Nøgleparametre er spolespænding (f.eks. 5V, 12V, 24V DC) og spolemodstand, som bestemmer den krævede drevstrøm.
Kontaktpersoner
Relæets "udgang" og aktuator. Konfigurationer kan være:
| Parameter | Beskrivelse |
|---|---|
| Kontaktvurdering | Spændingen og strømmen (AC/DC kan variere) kan kontakterne sikkert skifte. Der er behov for betydelig nedsættelse for induktive belastninger som motorer. |
| Spolens strømforbrug | Bestemmer designet af drivkredsløbet. |
| Drift/frigivelsestid | I millisekundområdet; dette begrænser relæets maksimale koblingsfrekvens. |
Følgende er klassiske kredsløb, der bruger SPDT-relæer til at bygge grundlæggende logiske porte. Bemærk, at disse er "ækvivalente kredsløb", der implementerer logiske funktioner, ikke moderne digitale integrerede kredsløb.
Mål: Udgangstilstanden er altid den modsatte af inputtilstanden.
Kredsløbsanalyse:
Når indgangen er LAV, er spolen ikke aktiveret, COM forbindes til Vcc gennem NC-kontakten, og udgangen er HØJ.
Når indgangen er HØJ, aktiveres spolen, COM afbrydes fra NC og forbindes til NO-terminalen (som er flydende eller jordet), og udgangen er LAV.
Ingeniørpraksis:
En Flyback Diode er obligatorisk! Den er forbundet i omvendt parallel over spolen (katode til V ), for at absorbere den tilbage-EMF, der genereres af spolen, når den er afbrudt, hvilket forhindrer højspændingsspidser i at beskadige drevtransistoren eller mikrocontroller I/O-stiften.
Mål : Udgangen er HØJ, hvis nogen af de flere indgange er HØJ.
Kredsløbsanalyse :
Normalt åbne (NO) kontakter på to (eller flere) relæer er forbundet parallelt.
Hvis en indgang er HIGH, lukker den tilsvarende NO-kontakt, og forbinder Vcc til udgangen.
Applikationsscenario :
Startkontrol med flere steder, f.eks. starter en enhed, hvis der trykkes på en af flere "Start"-knapper.
Mål : Udgangen er kun HIGH, hvis alle indgange er HIGH samtidigt.
Kredsløbsanalyse :
Normalt åbne (NO) kontakter på to (eller flere) relæer er forbundet i serie.
Kun når alle indgange er HØJ, lukkes alle NO-kontakter samtidigt, hvilket danner en komplet vej fra Vcc til udgangen.
Applikationsscenario :
Sikkerhedslåsekontrol, f.eks. både "Beskyttelsesdør lukket" OG "Startknap trykket" skal være opfyldt for at maskinen kan starte.
Dette er en af de mest repræsentative anvendelser af relælogisk kobling, nemlig at bygge et H-bro-drivkredsløb.
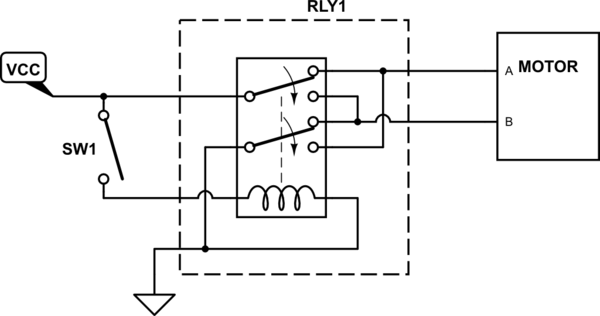
Arbejdsprincip :
Hvile-/standardtilstand: Spole deaktiveret, motorklemmer A, B-, motor roterer i én retning (f.eks. fremad).
Aktiveret tilstand: Spolen aktiveres, begge sæt kontakter skifter samtidigt, motorterminalerne bliver A-, B, motorens polaritet vender om og roterer i den modsatte retning.
Fordele :
Enkelt kredsløb, få komponenter, lave omkostninger.
Da den er mekanisk forbundet, undgår den naturligvis risikoen for kortslutninger i strømforsyningen.
Ulempe :
Kan kun opnå to hastigheder (fuld hastighed frem/tilbage), kan ikke give hastighedskontrol.
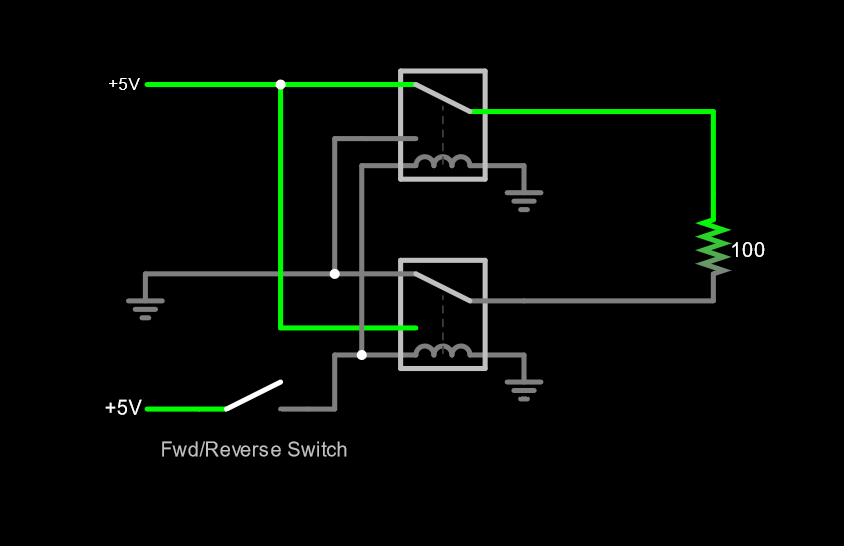
Arbejdsprincip :
Fremad: Kun "Forward Relay" aktiveres.
Nuværende vej : Strøm → Relæ1-kontakt → M → M- → Relæ2's NC-terminal → Strøm -.
Omvendt: Kun "Reverse Relay" aktiveres.
Nuværende vej : Strøm → Relæ2 kontakt → M- → M → Relæ1s NC-terminal → Strøm -.
Stop: Begge relæer er spændingsløse.
Fordele :
Høj fleksibilitet : Nemt at tilføje en "Stop"-tilstand.
Nem at implementere interlocking: Sikrer i styrelogikken, at begge relæer ikke kan aktiveres samtidigt, hvilket forhindrer en kortslutning i strømforsyningen.
Ulempe :
Kræver yderligere sammenlåsningslogik (kan være mekanisk låste kontaktorer eller elektrisk logisk sammenlåsning i kredsløbet).
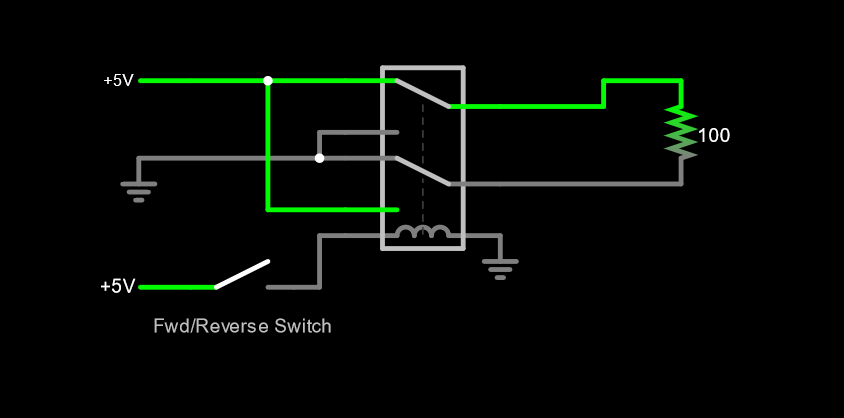
Dette diagram viser, hvordan brugerinput (Fwd/Rev switch) er integreret i styrelogikken. Forskellige kontaktpositioner giver forskellige strømveje til relæspolerne, hvilket bestemmer motortilstanden.
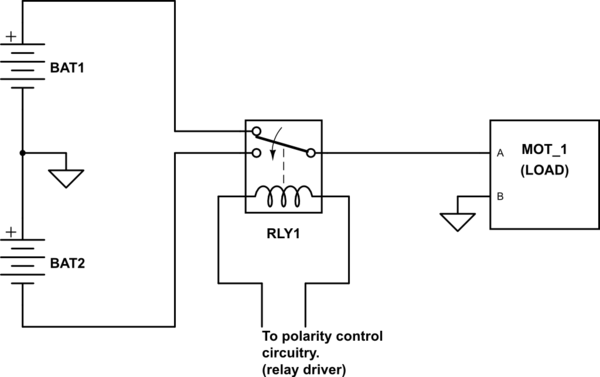
Dette diagram understreger systemets integritet :
Power Sektion: BAT1/BAT2 (strømkilde), MOT_1 (belastning), RLY1 (aktuator).
Kontrolsektion : "Polarity Control Circuitry" (Relædriverkredsløb). Denne del kan bygges ved hjælp af transistorer, mikrocontrollere, logiske chips osv., og fungerer som den intelligente kontrolhjerne.
For at gøre et skematisk kredsløb til et stabilt og pålideligt produkt, skal følgende tekniske detaljer tages i betragtning:
Mikrocontroller I/O-ben har begrænset drevkapacitet; en transistor eller MOSFET skal bruges som omskifter til at drive relæspolen.
Beregn den nødvendige basismodstand for at sikre, at transistoren mættes og giver tilstrækkelig spolestrøm.
Når induktive belastninger som motorer brydes, opstår der intense lysbuer mellem kontakter, der eroderer dem og forkorter deres levetid.
RC Snubber-kredsløb: Forbind en modstand og en kondensator i serie og derefter parallelt over kontakterne. Dette absorberer effektivt energi og undertrykker buer.
Metal Oxide Varistor (MOV): Forbind på tværs af kontakterne for at absorbere spændingsstød.
I dobbeltrelæløsningen er det helt afgørende at sikre, at frem- og tilbagerelæerne aldrig aktiveres samtidigt, da dette ville forårsage en direkte kortslutning over strømforsyningsterminalerne med katastrofale konsekvenser.
Metode 1: Brug mekanisk sammenkoblede kontaktorer, hvor den ene er tilkoblet fysisk forhindrer den anden i at gå i indgreb.
Metode 2: Design elektrisk sammenlåsning på drevkredsløbsniveau, f.eks. ved at forbinde NC-kontakten på det ene relæ i serie med spolen på det andet relæ.
Statusindikation og diagnostik
Parallel en LED-indikator hen over relæspolen for visuelt at vise den aktuelle status.
Inkluder en sikring eller PTC-nulstillelig sikring i kontrolsløjfen til overstrømsbeskyttelse.
FANHAR Electronics leverer høj ydeevne strømrelæer designet til nutidens smarte hjem, industriel kontrol, nye energisystemer og andre krævende applikationer. Med 30 serier og hundredvis af specifikationer tilbyder vores portefølje en optimal blanding af koblingsevne, energieffektivitet og pålidelighed.
Når spolen er deaktiveret, genererer dens induktans en omvendt spændingsspids (back EMF). Flyback-dioden giver en sikker cirkulationsvej for spolestrømmen, klemmer spidsen og beskytter transistoren, MCU-stiften eller andre driverkredsløb.
COM er den fælles terminal. NC (Normalt lukket) er forbundet til COM, når spolen er strømløs. NO (Normalt åben) afbrydes fra COM, når spolen er afbrudt, og forbindes til COM, når spolen er strømførende. Et SPDT-relæ skifter COM mellem NC og NO.
Forbind NO-kontakterne på to eller flere relæer parallelt. Hvis et relæ aktiveres, er udgangen forbundet til Vcc. OG: Forbind NO-kontakterne i serie. Først når alle relæer aktiveres, lukkes vejen fra Vcc til output.
Generelt nej. Elektromekaniske relæer har millisekunders drifts-/udløsningstider og begrænset mekanisk/elektrisk levetid, hvilket gør dem uegnede til højfrekvent PWM. Brug MOSFET'er, IGBT'er eller solid-state relæer til PWM-hastighedskontrol.
Vælg et elektromekanisk relæ for høj isolation, høj effektkapacitet, lave omkostninger og enkel logik, især når omskiftningshastigheden ikke er kritisk. Vælg en SSR for høj koblingsfrekvens, lang levetid og ingen bevægelige dele, men overvej lækstrøm, varmeafledning og omkostninger.
Hvis du har spørgsmål, bedes du udfylde kontaktformularen nederst på siden og kontakte os.

 Forrige


